 govorit će


Reduktor planetarnog mjenjača s niskim zazorom i visokim preciznim okretnim momentom
Planetarni reduktor
Značajke planetarnog reduktora 1. Tih: Koristite helikoidne zupčanike za postizanj...
Pogledajte pojedinostiKompaktna SCARA robotska ruka koja 24/7 izvodi odabir i postavljanje u vremenu ciklusa od 0,4 s, s nosivošću od 2 kg i 3000 sati kontinuiranog rada, čini odluku o reduktoru na zglobu kritičnom za poslovanje. Na osi ramena, gdje kombinirana masa ruke i teret stvaraju najveći moment, harmonijski pogon vs planetarni mjenjač izbor određuje ponovljivost, intervale održavanja i ukupne troškove po osi.
SCARA zglob ima usko radno područje, ali ograničen proračun tolerancije. Prije usporedbe harmonijskog i planetarnog dizajna definirajte tri zahtjeva o kojima se ne može pregovarati: ponovljivost pozicioniranja, krutost momenta i vršni moment momenta.
Za osi lakta i zgloba, harmonijski pogon osigurava najniži mogući zazor u jednostupanjskom uređaju. Fleksibilni vanjski klin, ili flexspline, deformira se kako bi održao kontakt s kružnim klinom, dajući gotovo nulti zazor bez sustava predopterećenja.
 Fleksibilni reduktor zupčanika serije BSHF za spojeve s malim zazorom Dizajniran s velikom šupljom osovinom i kompaktnim tijelom, ovaj reduktor nudi veliki okretni moment i krutost dok minimalizira težinu, što ga čini idealnim za lagane robotske ruke i precizne zglobove. Pogledajte proizvod →
Harmonijski pogoni također su najlakši način za postizanje visoke redukcije u maloj ovojnici. Jedan stupanj osigurava 50:1 do 160:1, što eliminira sekundarni remen ili stupanj zupčanika. Za SCARA nosivost od 2 kg, osovina koljena doživljava zanemariva udarna opterećenja, tako da granica zamora fleksibilnog splajna nije ograničavajući faktor pri nominalnom radu.
0,1 lučne minute ili manje
50:1 do 160:1
0,9 kg
Ono gdje se harmonijski pogon muči je os ramena u SCARA-i od 10 kg ili više. Jednodijelni flexspline i sklop ležaja imaju nižu toleranciju na udarce od očvrslog planetarnog zupčanika. Šiljci opterećenja od otkrivanja sudara ili alata velike brzine na kraju kraka mogu premašiti kapacitet okretnog momenta savitljive spojnice i uzrokovati trajno podešavanje.
Planetarni mjenjači osvajaju ramenu osovinu većih SCARA robota jer podnose veliki okretni moment i udarna opterećenja s rasporedom zupčanika s podijeljenim opterećenjem. Nekoliko planetnih zupčanika dijeli opterećenje, tako da se vršni okretni moment raspoređuje na mnoge kontaktne točke zuba.
 AHB reduktor planetarnog mjenjača s malim zazorom i velikim zakretnim momentom Uz kaljene i brušene spiralne zupčanike, ovaj reduktor pruža gladak, tih rad i visoku krutost, što ga čini prikladnim za ramene osovine koje podnose teška opterećenja i česta preokretanja. Pogledajte proizvod →
Precizni planetarni reduktori u klasi AHB obično nude zazor od 1 do 3 kutne minute u standardnim preciznim verzijama i 0,5 do 1 kutnu minutu s prednapetim izlaznim ležajem. Kaljenjem i brušenjem, bokovi zuba zupčanika otporni su na površinske udubljenja čak i pod čestim start-stop promjenama. Precizni planetarni reduktori za zglobove robota rutinski vidjeti takve uvjete.
Rješenje minimalnog prednaprezanja ili podloške ležaja u modernim planetarnim jedinicama može dovesti do odstupanja ispod 0,1 mm. Ipak, unutarnji bočni razmaci znače da izmjereni zazor na izlazu gotovo nikad nije ispod 0,5 kutnih minuta bez sofisticirane kočnice ili stupnja s dvostrukim pogonom.
Tablica u nastavku sažima najrelevantnije metrike za odabir SCARA zglobova.
| metrički | Harmonijski pogon | Planetarni mjenjač | SCARA Relevantnost |
| Povratak | 0,1 lučne minute ili manje | 1 do 3 lučne minute | Kritično za točnost odabira |
| Jednostupanjski omjer | 50:1 do 160:1 | 3:1 do 10:1 | Određuje veličinu motora |
| Torzijska krutost | Visoko po masi | Veća apsolutna vrijednost | Otporan na vibracije ruku |
| Udarno opterećenje | Ograničeno flexspline-om | Izvrsno | Štiti od sudara |
| Kontinuirani okretni moment pri 50% brzine | Umjereno | visoko | Stvari na ramenu |
| Vijek trajanja | 10.000 do 20.000 h | 20.000 do 40.000 h | Definira plan održavanja |
Važna strukturna razlika: harmonijski pogoni oslanjaju se na deformaciju savitljivog utora za stvaranje kontakta zupčanika, a opterećenje istovremeno nose kružni utor i savitljivi utor. Planetarni mjenjači koriste tri ili četiri identična planeta za raspodjelu opterećenja, tako da je trenutno preopterećenje lakše oprostiti.
Harmonijski pogoni isporučuju 60 do 75 posto učinkovitosti pri omjeru 50:1, dok planetarni prijenosnici obično dosežu 90 do 95 posto pri istom izlaznom omjeru. Razlika se očituje kao stvaranje topline u kontinuiranom radu SCARA. Servo motor mora opskrbljivati dodatnu struju kako bi prevladao veći okretni moment bez opterećenja harmonijskog reduktora u mirovanju, što utječe na pojačanje regulatora i može uzrokovati toplinski pomak u kompaktnoj ruci.
ZHEJIANG BEITTO TRANSMISSION TECHNOLOGY CO., LTD., koji gradi pod markom BEITTO, svjedočio je ovom načinu kvara opetovano na terenu: harmonički pogonjeno koljeno koje gubi točnost položaja nakon dana u dvije smjene jer temperatura namota servo motora raste za 15 stupnjeva Celzijevih iznad nominalne. Planetarni reduktori, sa svojim jednostavnijim gubicima kotrljajućih elemenata, ostaju hladniji pod istim radnim ciklusom.
Odaberite vrstu reduktora implementacijom postupka procjene u pet koraka.
Uobičajeno pravilo s terena: ako okretni moment osi ramena prelazi 40 Nm, a robot ne izvodi strogu aplikaciju čiste sobe, planetarna opcija je sigurniji izbor dizajna. Za klasu nosivosti od 5 kg SCARA, harmonijski pogoni na laktu i zapešću nude lakšu, jednostavniju ruku s manje stupnjeva prijenosa.
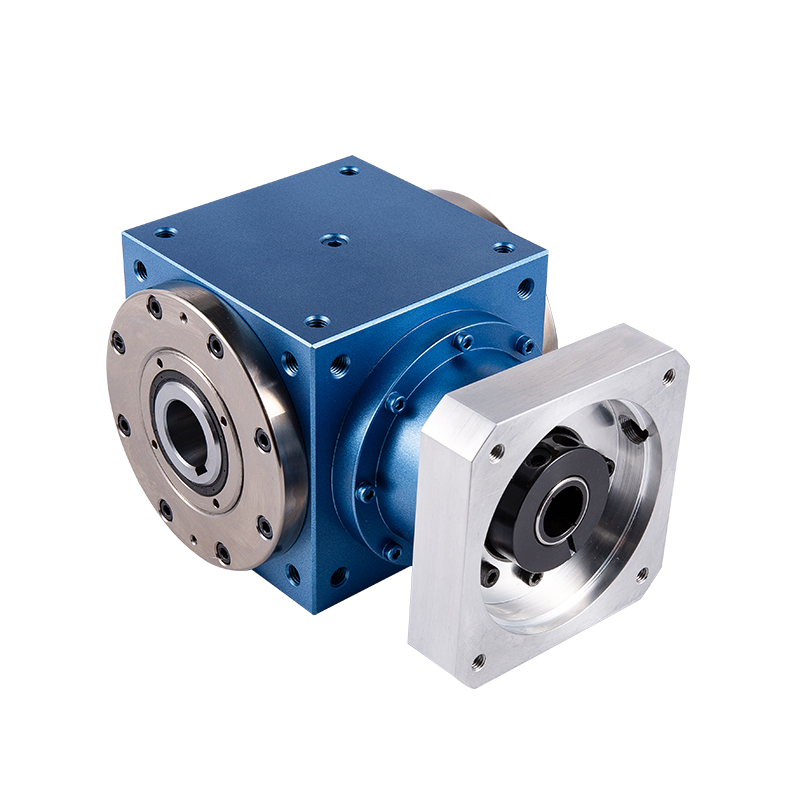 Komutator sa spiralnim konusnim zupčanikom serije TD-CR s izlazom šuplje osovine Ovaj reduktor ima dizajn šuplje osovine za fleksibilno usmjeravanje i pruža gladak, učinkovit prijenos snage s malim zazorom i velikim okretnim momentom, podržavajući višeosne konfiguracije u kompaktnim sustavima. Pogledajte proizvod →
Mnogi integratori u Kini i Europi grade hibridne SCARA arhitekture: planetarni reduktor na ramenu, dva harmonijska pogona na laktu i zapešću. Ovaj pristup smanjuje težinu ruke dok zadržava prostor za okretni moment na ramenu. Reduktor serije TDCR s jednim ulazom i višestrukim izlazom također može opsluživati module s više osi, smanjujući broj komponenti u kompaktnoj robotskoj ruci.
I u harmoničkim i u planetarnim jedinicama kvar nastaje zbog vibracija i pregrijavanja uzrokovanih oscilirajućim momentom servo motora. Sam reduktor rijetko je ishodište; pokreću ga krivulja ulaznog momenta i inercija alata na kraju ruke. U harmonijskim pogonima, ponovljeni događaji udarnog opterećenja stvaraju mikropukotine u savitljivom spoju i na kraju se šire u lom. U planetarnim jedinicama, trošenje ležaja zbog velikih aksijalnih opterećenja je uobičajeni način na kraju životnog vijeka.
Da, harmonijski pogon na osi lakta i zgloba obično se koristi u ovoj klasi nosivosti. Nizak zazor od 0,1 kutne minute ili manje služi za operacije podizanja i postavljanja visoke točnosti, a mala masa održava dinamiku ruke podesnom. Os ramena, ako također pokreće harmonijska jedinica, treba ostati ispod granice nazivnog momenta pri sudaru.
Samo ako je zakretni moment zgloba ispod nazivnog kapaciteta harmonijskog pogona i robot omogućuje manje od 0,3 lučne minute odstupanja putanje. Iznad nosivosti od 10 kg, veća tolerancija planetarnih udaraca je odlučujući faktor. Naknada će također zahtijevati ponovno podešavanje servo pojačanja jer se torzijska krutost i reflektirana inercija mijenjaju.
Koristi planetarni reduktor na osi teškog ramena i harmonijske pogone na zapešću, dajući visoku krutost i toleranciju na udarce sprijeda bez žrtvovanja preciznosti s niskim zazorom na mjestu rada. Mnogi automatizirani strojevi za sastavljanje prihvaćaju ovu podjelu kada je nosivost između 3 i 10 kg.

Značajke planetarnog reduktora 1. Tih: Koristite helikoidne zupčanike za postizanj...
Pogledajte pojedinosti
Sa svojim karakteristikama visoke preciznosti, planetarni reduktor uspješno kontrolira zazor unut...
Pogledajte pojedinosti
Planetarni reduktor ima dizajn helikoidnog zupčanika, koji omogućuje glatki i tihi rad i pruža ko...
Pogledajte pojedinosti
Značajke planetarnog reduktora 1. Tih: Koristite helikoidne zupčanike za postizanje glatk...
Pogledajte pojedinosti
Značajke planetarnog reduktora 1. Tih: Koristite helikoidne zupčanike za postizanje glatk...
Pogledajte pojedinosti
Planetarni reduktor serije NHT usvaja napredni dizajn spiralnog zupčanika, koji ne samo da značaj...
Pogledajte pojedinosti
1. Konstrukcija spiralnog zupčanika Mehanizam za smanjenje brzine ima dizajn helikoidnog zupča...
Pogledajte pojedinosti
Reduktor serije TD-P pokazao je jedinstvene prednosti u području industrijskog prijenosa sa svoji...
Pogledajte pojedinosti
● Razne opcije izlazne osovine ● Visoki okretni moment ● Visoka učinkovitost ● Dugi vije...
Pogledajte pojedinosti
Fleksibilni reduktor serije BSHF ima dizajn šuplje osovine velikog promjera s kompaktnom struktur...
Pogledajte pojedinosti

